以前在商场里见过的咖啡机器人,杯子偏了两厘米,它就精准地抓向空气——不是手不稳,是脑子没装‘变量’。它靠程序员一行行写死的坐标活着,世界一动,它就卡壳。而自然意志刚发布的Natura-1,连电脑都没‘学过’,却能自己掀开笔记本、定位键盘、伸出食指按空格键。这不是调参调出来的,是它从100万小时人类第一视角视频里‘看’会的:怎么托住一张软面皮,怎么用拇指和食指捻转毛线,怎么在包馄饨时左手承托、右手收口。这些动作没被标注,没被编程,只是真实发生过,被模型默默记住了。
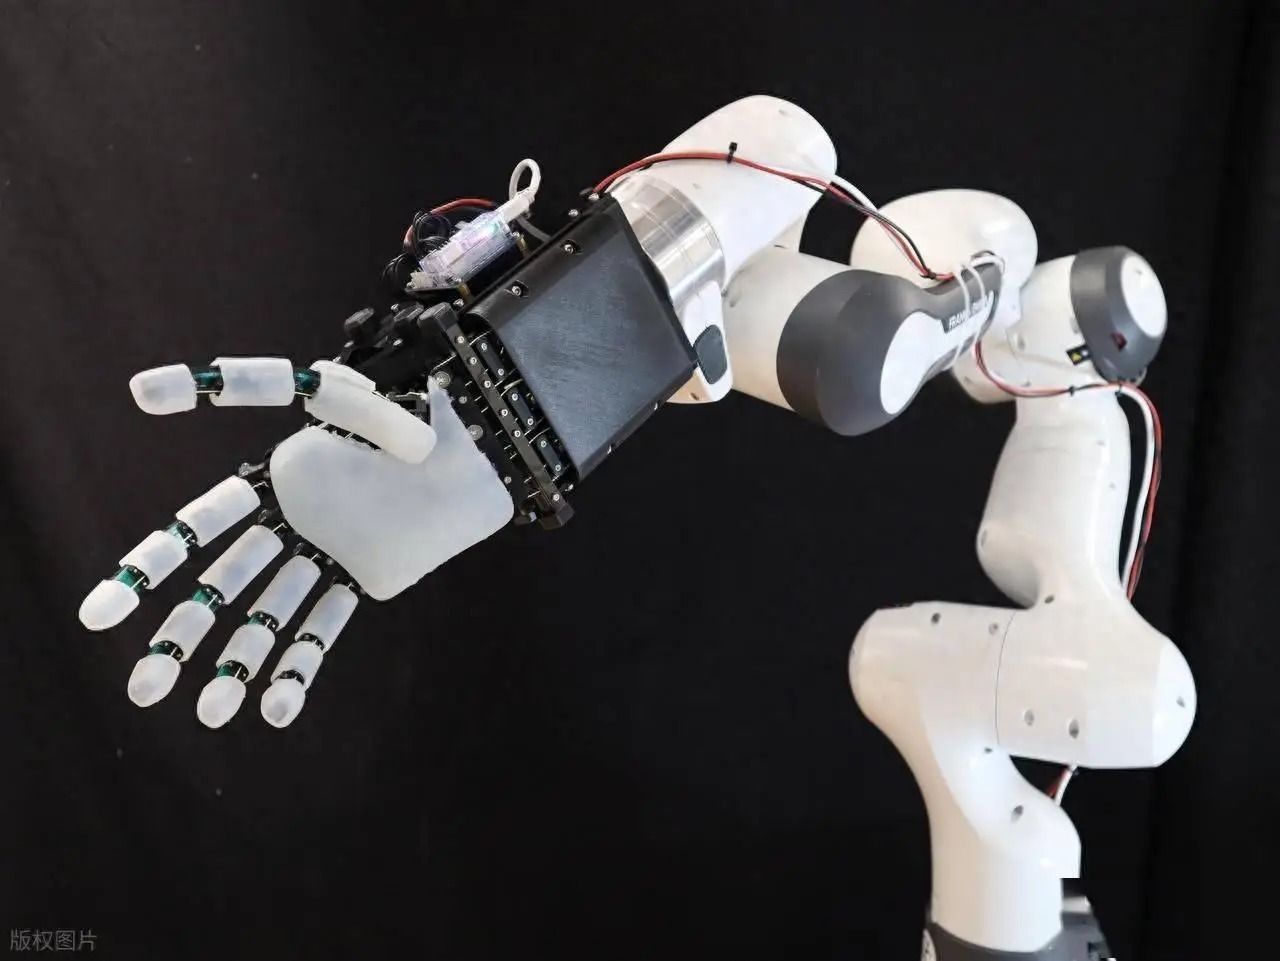
500亿参数,20自由度灵巧手,100毫秒响应——听起来像参数堆砌?但关键不在数字本身,而在它敢接‘没练过的题’。训练数据里有拿苹果,没教擦苹果;有单手抓取,没练双手同步抬升;有开抽屉,没练开笔记本。可当人随口说‘把这台电脑打开,按空格’,它真就做了。这不是复刻,是重组:把‘掀盖子’的经验 + ‘找按键’的视觉理解 + ‘伸食指’的动作模块,现场拼出一条新路径。王兴兴等业内人管这叫‘具身GPT时刻’——模型开始像人一样,靠常识和经验举一反三。
更实在的是,它已经开始‘长记性’了。做长流程任务时,会记住哪扇门已打开、哪个盒子已挪走;出错后能微调握姿、换角度再试。自测中综合成功率59.1%,远超改用夹爪测试的GPT-6 Astra(16.7%)和π0.5(13.5%)。当然,这组数据是自家真机跑出来的,不是第三方擂台赛,但它的价值不在排名,而在方向:不靠给每个新场景重写代码,而是让机器人真正‘走进生活’——那里没有标准工位,只有歪掉的杯子、突然多出来的键盘、和永远不按套路出牌的人。
有人问,这玩意儿真能进家门吗?别急着下结论。自然意志团队公开的测试视频里,Natura-1在普通公寓厨房里完成了“煮水—放茶叶—倒热水—端杯到桌”的全流程。过程中水壶把手被抹布半遮住,它停顿了1.2秒,转头看了眼旁边晾着的同款抹布,再伸手把布掀开——不是靠图像识别匹配“壶把手模板”,而是根据“布常盖东西”“掀开后常露出可抓部位”这类生活常识推断出来的。这种判断,连不少刚学做饭的年轻人还得练两星期。
它没上过人类小学,但悄悄补了“生活实践课”。训练用的100万小时视频,来自全球37个国家的真实家庭场景:印度妈妈单手托陶罐搅酸奶、日本老人用筷子夹起滑溜的纳豆、巴西孩子踮脚够冰箱顶层的果汁盒……这些动作没打标签,但模型从光影变化、肢体受力痕迹、物体形变反馈中,反推出了“重物要托底”“滑的东西要裹住”“高处需借力”这些底层逻辑。就像小孩看大人包饺子,未必懂面筋蛋白遇水重组,但记住了“左手托、右手收、指尖压”的节奏感。
当然,它还是会翻车。有次想帮人拿桌角的充电线,结果带倒了半杯水。但它没愣住——先用灵巧手侧边快速刮走水流,再捏起湿线头甩了两下,最后把线绕回插头旁。整个过程没调用预设故障预案,纯靠视觉反馈+动作库即时组合。现场工程师笑说:“它不像机器人,像刚搬来合租、正努力表现的大学生。”
这不是要取代谁,而是让“自动化”从流水线退到生活流里。工厂里的机械臂干得再好,也只认固定工位;而Natura-1的对手,是家里永远歪着的椅子、突然卡住的抽屉、还有你妈那句“顺手把阳台衣服收进来”。它的参数会迭代,但核心思路很朴素:不教它“该怎么做”,而是让它“看见人怎么做”,再试着活成那个样子。毕竟,生活从不发标准答案卷——它只发一地鸡毛,和一杯等你去热的凉茶。
天顺优配提示:文章来自网络,不代表本站观点。